 en
 русский
 Français
 日本語
 Latine
 한국어
 বাংলা
 Tiếng Việt
 ไทย
 Hrvatski
 čeština
 dansk
 Nederlands
 Pilipino
 Suomalainen
 Deutsch
 Magyar
 Indonesia
 italiano
 Gaeilge
 Bahasa Melayu
 فارسی
 norsk
 Português
 Polskie
 Română
 Slovák
 svenska
 Türk

Penyejuk beku masuk yang ditetapkan kepada minus 18 darjah Celcius yang hanyut antara tolak 15 dan tolak 20, mengitar pemampat secara singkat dan membekukan satu hujung penye...
READ MORE
Rumah / Berita / Berita Industri / Bagaimanakah Pengawal PID Berfungsi? Berkadaran, Kamiran dan Terbitan Diterangkan
Bagaimanakah Pengawal PID Berfungsi? Berkadaran, Kamiran dan Terbitan Diterangkan
Jika bilik sejuk melayang 2 K di atas titik tetapnya, kemudian 3 K di bawahnya, dan mengulangi kitaran itu setiap beberapa minit, pengawal akan dipersalahkan sebelum penderia, injap atau trafik pintu melakukannya. Selalunya perkakasan baik dan tetapan gelung tidak.
Jawapan ringkas tentang cara pengawal PID berfungsi: ia mengukur pembolehubah proses, membandingkannya dengan titik set dan memacu penggerak dengan pembetulan yang dibina daripada tiga istilah. Istilah berkadar menjawab ralat yang wujud sekarang. Istilah integral menjawab ralat yang telah terkumpul dari semasa ke semasa. Istilah terbitan menjawab betapa cepat ralat itu berubah. Ditambah bersama-sama, ia menghasilkan output yang membuka injap, menukar kelajuan kipas, atau memangkas kapasiti pemampat.
Idea Teras: Ukur, Bandingkan, Betul
Setiap gelung PID mempunyai empat bahagian: penderia yang melaporkan pembolehubah proses, pengawal yang memegang setpoint dan melakukan pengiraan, penggerak yang boleh mengubah proses dan proses itu sendiri. Sensor memberi suapan kepada pengawal, pengawal menggerakkan penggerak, dan penggerak menukar perkara yang dibaca oleh sensor. Bulatan itu ialah gelung tertutup.
Pengawal mengulangi satu pengiraan pada selang masa tetap, masa sampel. Ia menolak nilai yang diukur daripada titik set dan memanggil perbezaan itu sebagai ralat. Dalam aplikasi penyejukan, nilai yang diukur di atas titik tetapan memberikan ralat positif dan lebih banyak penyejukan. Konfigurasikan gelung dengan cara yang salah dan ia menjadi lakonan terbalik apabila ia sepatutnya lakonan langsung; ia akan lari dan bukannya diselesaikan, dan tiada jumlah penalaan akan membaikinya.
Output sepadan dengan apa sahaja yang dijangkakan oleh penggerak: 0 hingga 10 V untuk injap modulasi, 4 hingga 20 mA untuk penentu kedudukan, sesentuh geganti untuk pemampat, atau modulasi lebar nadi untuk pemanas. Output geganti menukarkan pengiraan PID menjadi keputusan ambang, jadi resolusi gelung bergantung pada kekerapan kenalan dibenarkan untuk bertukar.
Apa Yang Tiga Istilah Sebenarnya Lakukan
Setiap istilah mempunyai tugas, dan setiap istilah boleh dimatikan dengan menetapkan keuntungannya kepada sifar. Banyak gelung kerja dijalankan sebagai pengawal PI, kerana tindakan derivatif menambah sedikit kepada proses suhu yang perlahan.
Jangka Berkadar
Istilah berkadar mendarabkan ralat semasa dengan keuntungan. Dengan keuntungan 2 dan ralat 3 K, output menggerakkan 6 unit. Lebih banyak keuntungan bermakna pembetulan lebih cepat, tetapi melepasi satu titik gelung berayun, kerana pengawal bertindak balas kepada pengukuran proses belum selesai menjawab. Pengawal berkadar sahaja jarang mendarat tepat pada titik set. Ia menyelesaikan di mana ralat yang tinggal hanya cukup besar untuk menahan output yang diperlukan oleh proses, dan sisa itu diimbangi keadaan mantap.
Istilah Kamiran
Istilah integral mengumpul ralat dari semasa ke semasa dan terus menambah pembetulan sementara ralat berterusan, biasanya dinyatakan dalam ulangan seminit atau saat setiap ulangan. Ia mengalih keluar offset, itulah sebabnya gelung PI boleh menahan suhu air sejuk tepat di tempat yang anda inginkan. Harga adalah ketinggalan: tindakan integral adalah berdasarkan sejarah, jadi ia terus menolak selepas ralat hilang dan menghasilkan ayunan perlahan yang mengambil masa lebih lama untuk muncul daripada ayunan berkadar. Ia juga berakhir. Jika injap sudah terbuka sepenuhnya, istilah itu terus mengumpul pembetulan yang tidak dapat disampaikan, dan gelung melepasi teruk apabila ralat akhirnya berbalik.
Istilah Terbitan
Istilah terbitan bertindak balas kepada kadar perubahan ralat dan menentang gerakan, yang melembapkan gelung dan membolehkan keuntungan berkadar yang lebih tinggi. Ia juga menguatkan hingar sensor, kerana bacaan bising kecil merentasi masa sampel yang singkat kelihatan seperti kadar perubahan yang besar. Dalam amalan tindakan derivatif ditapis, dikira pada pengukuran dan bukannya ralat, atau hanya dibiarkan pada sifar.
| Penggal | Bertindak balas terhadap | Faedah utama | Jika ditetapkan terlalu tinggi |
|---|---|---|---|
| Berkadar | Ralat semasa | Pembetulan pantas dan tindak balas awal yang ketat | Ayunan pantas, memburu injap |
| kamiran | Ralat terkumpul | Mengeluarkan offset keadaan mantap | Ayunan perlahan, overshoot selepas tepu |
| Derivatif | Kadar perubahan ralat | Redaman, membolehkan keuntungan berkadar yang lebih tinggi | Bunyi yang diperkuatkan, pergerakan penggerak tersentak |
Contoh Penyejukan: Kawalan Haba Super
Ambil injap pengembangan elektronik pada penyejuk. Pembolehubah terkawal adalah haba lampau pada alur keluar penyejat, titik tetapan mungkin 5 K, dan penggerak ialah motor injap atau solenoid berkadar. Apabila haba lampau naik melebihi titik tetap, injap terbuka untuk memasukkan lebih banyak bahan pendingin. Istilah berkadar membukanya secara berkadaran dengan ralat, istilah kamiran terus mendorongnya terbuka sehingga haba lampau mendap, dan istilah terbitan, di mana ia digunakan, memperlahankan bukaan apabila haba lampau mula jatuh supaya injap tidak terlampau menjadi limpah balik cecair.
Struktur yang sama muncul di seluruh loji penyejukan. Tekanan pemeluwapan sering dipegang dengan memodulasi kelajuan kipas pemeluwap, yang menjadikannya gelung tekanan. Kapasiti pemampat boleh dipangkas dengan gelung yang menukar ralat tekanan sedutan kepada arahan penyongsang. Gelung suhu bilik dan produk mempunyai masa mati yang lama dan biasanya berjalan tanpa tindakan terbitan.
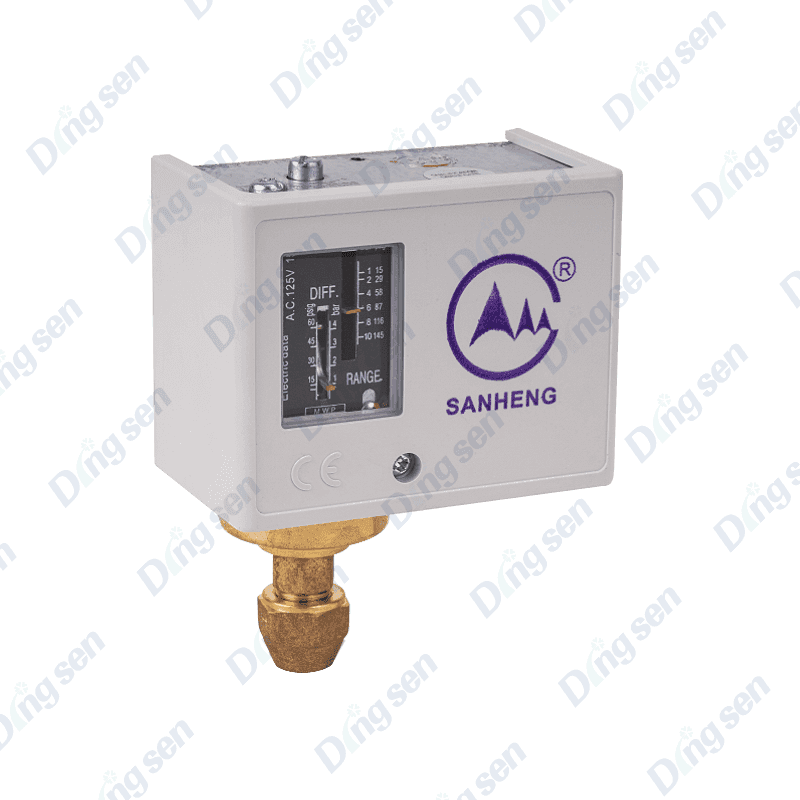 Pengawal Tekanan Penyejukan dengan Paparan Penunjuk Mekanikal Menyediakan pemantauan tekanan tinggi dan rendah dengan tetapan semula automatik, membantu melindungi pemampat, kipas dan injap longkang dalam sistem penyejukan. Lihat Produk →
Penalaan Tanpa Tekaan
Istilah berinteraksi, jadi penalaan mengikut susunan tetap:
- Letakkan gelung dalam manual dan sahkan penggerak bergerak julat penuh tanpa melekat.
- Tetapkan kamiran dan terbitan kepada sifar, kemudian naikkan keuntungan berkadar sehingga ukuran menunjukkan ayunan berterusan yang kecil.
- Potong keuntungan berkadar kepada kira-kira separuh daripada nilai itu.
- Tambahkan tindakan integral perlahan-lahan sehingga offset hilang dalam masa yang boleh diterima.
- Tambahkan derivatif hanya jika overshoot kekal dan isyaratnya bersih.
Masa mati menentukan seberapa keras gelung boleh ditolak. Jika proses memerlukan 60 saat untuk bertindak balas kepada pergerakan injap dan pemalar masanya ialah 300 saat, nisbah 0.2, peraturan klasik seperti Ziegler-Nichols atau penalaan lambda menghasilkan keuntungan yang boleh dilaksanakan. Jika masa mati adalah setanding dengan pemalar masa, contohnya penderia yang dipasang jauh ke hilir injap, tiada apa yang akan membuat gelung pantas, dan penyelesaian sebenar adalah untuk menggerakkan sensor atau menambah suapan ke hadapan.
| simptom | Sebab biasa | Pelarasan pertama |
|---|---|---|
| Ayunan pantas dan berterusan | Berkadar gain too high | Kurangkan keuntungan berkadar |
| Ayunan perlahan selama beberapa minit | kamiran action too strong | Tingkatkan saat setiap ulangan |
| Offset yang tidak pernah ditutup | kamiran disabled or output limited | Dayakan tindakan integral, semak pengapit output |
| Pergerakan injap tersentak | Derivatif on a noisy signal | Tapis input atau tetapkan derivatif kepada sifar |
Masalah Praktikal pada Lantai Loji
Kebanyakan masalah pentauliahan jatuh ke dalam beberapa kategori:
- Penggulungan bersepadu. Output tepu terhadap had sementara ralat kekal, dan gelung melepasi apabila ralat berbalik. Logik anti-windup dan penjepit keluaran menyelesaikannya.
- Bunyi sensor. Penapis yang pemalar masanya hampir dengan masa sampel boleh hampir menggandakan masa mati gelung. Tapis input, bukan output.
- Jalur mati penggerak. Injap yang memerlukan perubahan keluaran sebanyak 3 peratus sebelum ia bergerak menetapkan had keras pada ketat mana gelung boleh ditahan.
- Contoh masa. Gelung yang diimbas sekali setiap minit tidak boleh mengawal proses dengan pemalar masa 30 saat.
- Tidak lineariti. Injap yang lembut berhampiran pertengahan perjalanan dan tiba-tiba berhampiran tempat duduk mungkin memerlukan penjadualan keuntungan atau output yang dicirikan.
Tempat PID Bertemu dengan Perkakasan Penyejukan dan A/C
Output PID hanya penting jika penggerak boleh menggunakannya. Injap solenoid berkadar, injap pengembangan elektronik, pemacu frekuensi berubah-ubah pada kipas pemeluwap, dan kawalan aliran injap tiga hala semuanya menerima isyarat berterusan dan memodulasi. Peranti hidup dan mati seperti injap solenoid standard, injap pengembangan haba jenis mentol dan suis tekanan mekanikal ialah peranti ambang, jadi pengawal PID yang menggerakkannya benar-benar menjana kitaran tugas.
Perbezaan itu mengubah cara komponen dinilai. Injap yang mengikuti isyarat modulasi selama bertahun-tahun memakai berbeza daripada injap yang bertukar beberapa kali sejam, itulah sebabnya operasi jangka panjang injap solenoid modulasi patut diberi perhatian sebelum gelung ditugaskan.
Pembekal seperti Dingsen, pembuatan alat penyejukan dan penyaman udara automotif sejak 2008 , bina pengawal tekanan, injap dan kelengkapan tembaga yang terletak di hujung penerima isyarat tersebut.
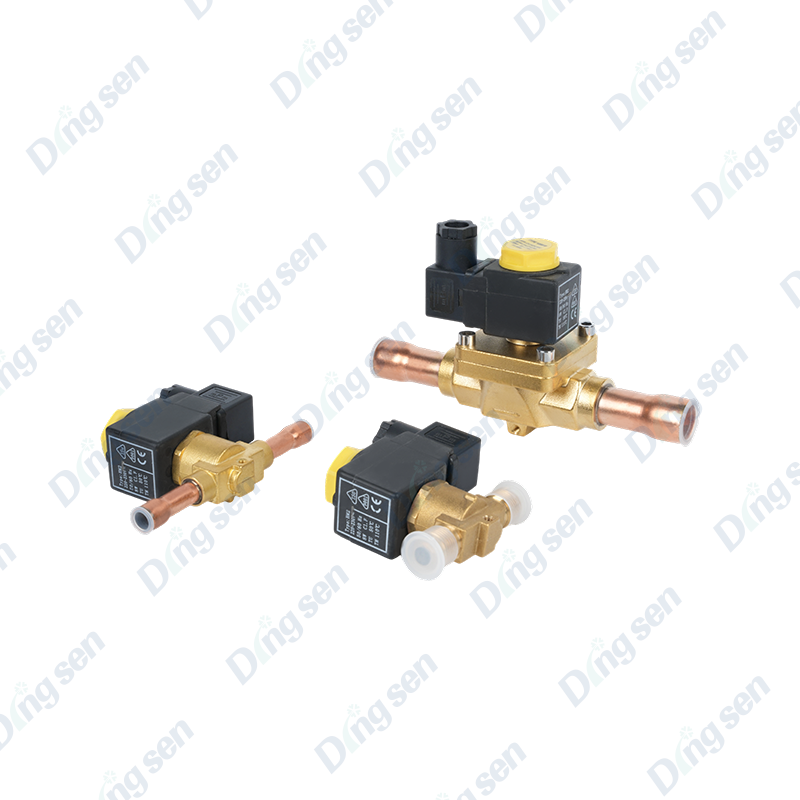 Injap Solenoid EVR untuk Penyejukan dan Penyaman Udara Mengawal aliran penyejuk dalam saluran cecair, sedutan dan gas panas, dengan pilihan tindakan langsung dan kendalian perintis untuk sistem penyejukan. Lihat Produk →
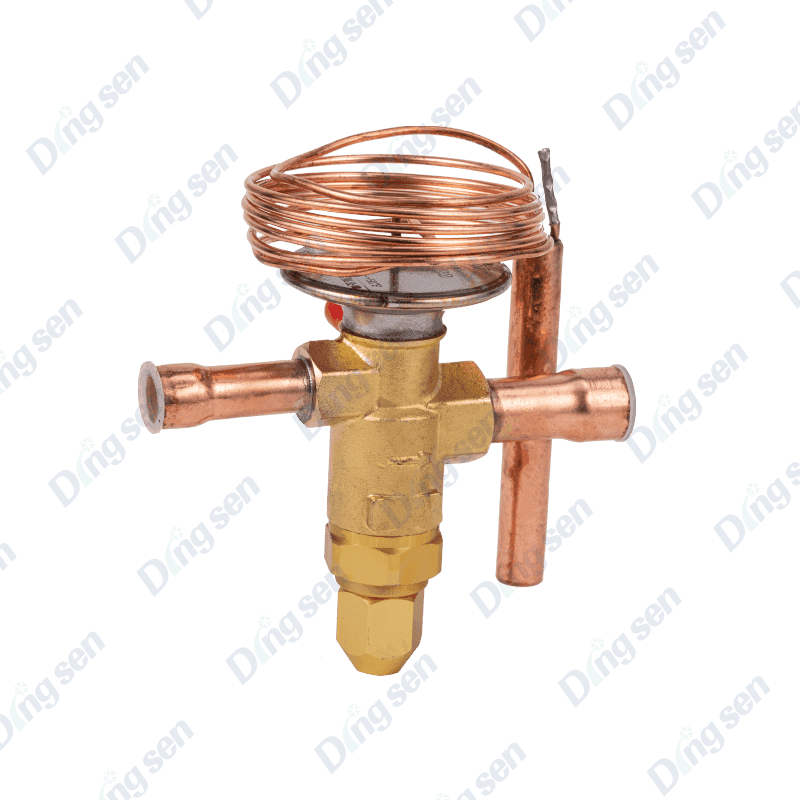 Injap Pengembangan Terma dengan Kawalan Haba Laras Boleh Laras Mengawal aliran bahan pendingin untuk mengekalkan haba lampau, menampilkan badan jenis H dan pelarasan haba lampau statik 0–8°C untuk sistem penyejukan. Lihat Produk →
Menentukan Pengawal: Perkara yang Perlu Diperiksa
- Jenis dan julat input, dipadankan dengan sensor sebenar: NTC, PT100, 4 hingga 20 mA, atau 0 hingga 10 V.
- Jenis dan resolusi output: geganti, pemacu geganti keadaan pepejal, arus, voltan atau PWM.
- Kadar sampel, cukup pantas untuk proses tetapi tidak begitu pantas sehingga hingar menguasai pengiraan.
- Autotala, anti-windup dan pemindahan tanpa gesa antara mod manual dan automatik.
- Had output dan penggera, termasuk pengapit tinggi dan rendah untuk istilah integral.
- Persekitaran: pemasangan rel atau DIN rel, penarafan IP, suhu ambien, getaran, dan toleransi voltan bekalan.
Pengawal PID ialah tiga pembetulan ditambah bersama dan diulang pada jam: satu terhadap ralat semasa, satu terhadap ralat terkumpul dan satu terhadap kelajuan perubahan. Fizik proses menetapkan siling pada prestasi, dan tetapan menentukan sejauh mana gelung mencapainya. Dapatkan arah penggerak yang betul, ukur masa mati dengan jujur, dan pastikan keuntungan sederhana. Gabungan itu menyelesaikan lebih banyak gelung daripada mana-mana sesi penalaan yang agresif.
Catatan Sebelumnya
Bagaimana Injap Solenoid Berfungsi? Gegelung, Pelocok, Orifis dan Penyelesaian Masalah Diterangkan
Catatan Seterusnya
Transduser Tekanan Suhu Tinggi: Pemilihan, Aplikasi dan Kebolehpercayaan
terkini Berita
-
-
Satu kuali kondensat yang melimpah ke dalam lompang siling biasanya kos jauh lebih tinggi daripada suis yang gagal melaporkannya. Itulah kes praktikal untuk suis apungan aras...
READ MORE -
Dua bilik tidur terletak di tingkat yang sama, berkongsi satu termostat, dan satu daripadanya berjalan empat hingga enam darjah lebih panas sepanjang musim panas. Pemeluwap b...
READ MORE -
Operator loji memanggil kerana zon meniup udara sejuk pada suatu pagi apabila dandang telah berjalan selama dua jam. Gegelung bersih, pam sedang berjalan, dan injap tiga hala...
READ MORE
-
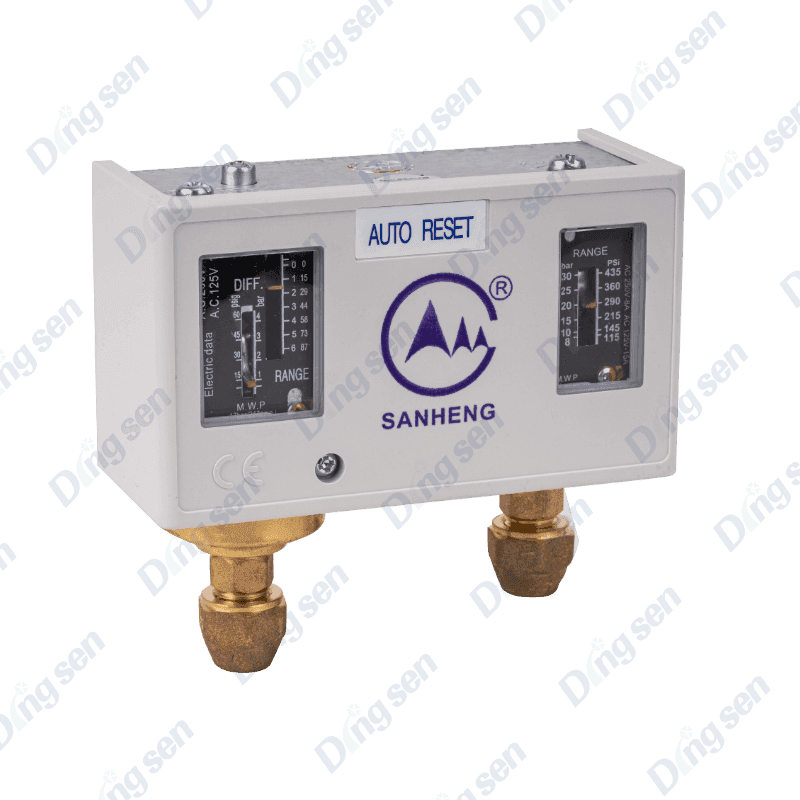
Pengawal tekanan penyejukan mempunyai kotak segi empat tepat dengan perumah p...
-
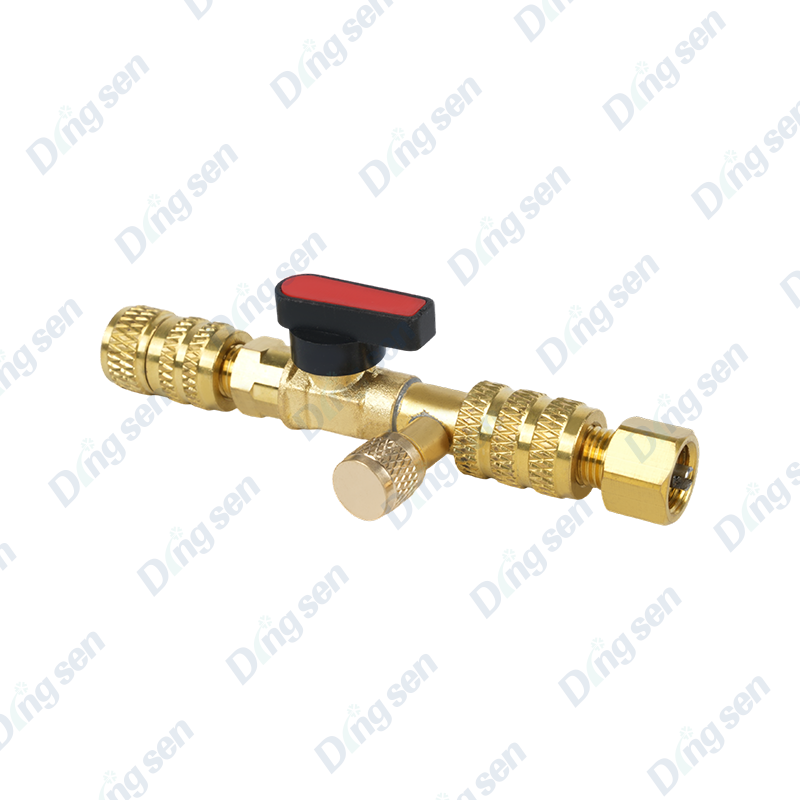
Alat pemasangan dan penyingkiran teras injap ialah alat khusus untuk memasang...
-
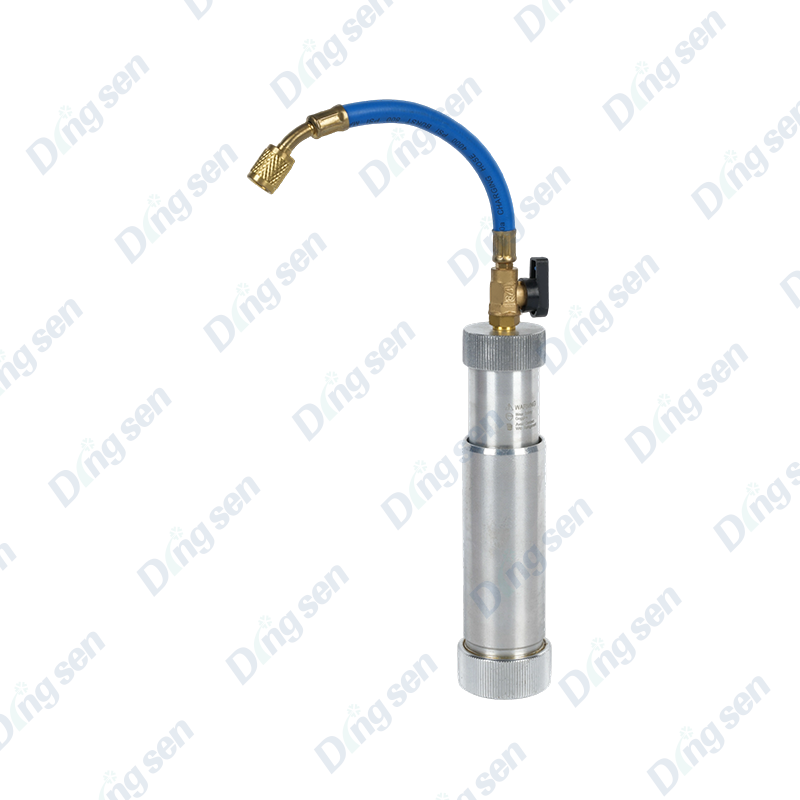
Pengisi minyak penyejuk dan penyejukan adalah peranti khas untuk menambah med...
HUBUNGI KAMI
TERUS HUBUNGI
Kami sangat gembira kerana anda datang ke DingSen untuk membeli atau menyesuaikan, dan kami
yakin untuk memberikan anda produk dan perkhidmatan berkualiti tinggi.
Hubungi Kami
-

No. 109 Jiefang Road, Pekan Diankou, Bandar Zhuji, Shaoxing, Wilayah Zhejiang
-

+86-13867581196
-

Hak Cipta © shaoxing DingSen Refrigeration Technology Co Ltd. Hak Cipta Terpelihara
Pengeluar Bahagian Penyejukan OEM Kilang Alat Ganti AC Automotif Tersuai